本文详解 J6P/H 计算平台部署指南,分硬件、软件模块介绍,梳理官方推荐流程与实用工具特性,帮你快速理解并落地部署。

- 如何设计好自动驾驶ODD?为确定自动驾驶的可使用范围,会给自动驾驶设置一个运行设计域(Operational Design Domain,ODD)。ODD的作用就是用来明确自动驾驶在什么情况下能工作,在什么情况下不能工作,给车设定“工作范围”。这个范围可以包括天气、路型、时间、地理区域、交通状况、道路标线是否完好等明确的条件。明确这些条件可以让工程师知道系统的最大能力在哪里,便于测试和改进;还能让用户、监管方和应急人员知道
 巴山夜雨感知规控前沿技术2026-02-222026-02-22216
- 【J6】QAT量化新旧qconfig配置int16差异> 声明:本文主要参考开源资料进行学习整理,如有错漏,欢迎评论交流~.# 1. 背景.随着地平线 J6 工具链的发展,量化配置 (qconfig) 模板进行了重要更新,详情可见《[【地平线 J6工具链入门教程】QAT新版qconfig量化模板使用教程](https://developer.horizon.auto/blog/13112)》。..新旧 qconfig 模板在 int16 节点配置上存
 no_name算法工具链杂谈征程62026-02-142026-02-14138
- 大模型时代自动驾驶标注有什么特殊要求?在自动驾驶的发展历程中,数据标注一直被视为算法进化的基石。然而,随着大模型时代的到来,这一领域正经历着重构。过去,标注员的任务是简单地在二维照片上画框,标记出车辆和行人的位置。但现在,为了支撑复杂的端到端架构和占用网络,标注工作已经从平面的像素点位,跨越到了四维时空的深度重建。空间的立体化与时间的连贯性挑战自动驾驶标注的难点在于从二维图像向三维向量空间的跃迁。早期的算法只需要识别图像中的像素,而现巴山夜雨感知规控前沿技术2026-02-132026-02-13371
- J6X OP-TEE sdk开发SDK准备.-----------------..按照上述步骤替换完密钥之后,需要重新编译OP-TEE,编译步骤参考 :ref:`编译OP-TEE `。..编译完成之后,会在\ ``${TARGET_PRODUCT_DIR}``\ 路径下生成\ ``hobot_tee_devkit.7z``\ 。基于此TEE SDK,用户可以开发自己的可信应用程序(TA)。..解压\ ``hobot_tee_d
费小财
感知规控社区征文杂谈官方教程征程62026-02-112026-02-11179 - J6X OP-TEE之TA开发TA开发.==========================..OP-TEE OS支持动态加载和运行可信应用程序(TA),TA是运行在安全世界的应用程序,可以访问安全世界的资源。..为了TA的安全运行,通常需要对TA进行签名和加密,签名保证TA完整性,加密保证TA的机密性。其中,TA签名为强制开启,TA加密用户可根据自身需求选择是否开启。..为了开发方便,当前SDK中内置了一组密钥,在实际开发中底层软件社区征文杂谈征程62026-02-112026-02-11219
- J6X op-tee arm trustzone开发介绍ARM TrustZone.==========================..ARM TrustZone技术是所有Cortex-A类处理器的基本功能,是通过ARM架构安全扩展引入的。这些扩展可在供应商、平台和应用程序中提供一致的程序员模型,同时提供真实的硬件支持的安全环境。..ARM TrustZone技术是系统范围的安全方法,针对高性能计算平台上的大量应用,包括安全支付、数字版权管理(DR底层软件社区征文前沿技术官方教程征程62026-02-112026-02-11282
- CenterPoint 模型结构与输出语义解析本文以地平线 Open Explorer(OE)中的 CenterPoint 参考算法为主线,系统梳理 CenterPoint 的模型结构设计、Head 与 box 语义拆分方式,以及在工具链中从训练、导出到编译部署的完整工程语义。文末通过 nuScenes → KITTI 的一次实际配置修改,作为参考算法“应用级改造”的示例,帮助理解这些设计在真实项目中的影响范围。一、CenterPoint 是
 HuangHui算法工具链技术深度解析征程62026-02-112026-02-11287
- J6X VDSP数字信号处理器J6X VDSP数字信号处理器..开发指南.===========..CPU侧开发.------------..镜像加载卸载..J6X VDSP 所有core共用一个Firmware,默认名字为vdsp0。.J6X系统在启动时默认不启动VDSP.FW(Firmware),需要用户通过命令的形式手动加载和卸载FW,命令如下所示:... echo -n > /sys/module/firmwar底层软件社区征文前沿技术官方教程征程62026-02-102026-02-10177
- 通俗易懂 | VLA 与世界模型,自动驾驶的左路与右路最近有个好友问了一个问题,能不能用通俗易懂的话说明一下VLA和世界模型的区别,一时间没有找到几句合适的话。想了几天终于想出一句不知道合不合适。VLA的架构是让AI记住和学习人类的开车经验,而世界模型是让AI自己去推演物理世界,让AI真正理解驾驶任务背后的关联。再通俗一点,如果将驾驶任务比作大学四六级考试,VLA像是每天翻开abandon的单词书背单词靠积累和匹配完成通过考试,而世界模型更像是学习语巴山夜雨感知规控前沿技术2026-02-092026-02-09850
- Waymo刚刚的世界模型分享:自动驾驶仿真的新进展...概览Waymo自动驾驶系统的完全自动驾驶里程已近2亿英里,成为美国主要城市交通脉络的重要组成部分,持续提升道路安全水平。而乘客与当地社区未曾看到的是,这套系统早已在虚拟世界完成了数十亿英里的仿真行驶,在现实道路遭遇复杂场景前,就已将其悉数掌握。今日,我们欣喜地推出Waymo世界模型——一款前沿生成式模型,为大规模、超写实的自动驾驶仿真树立了全新标杆。仿真是Waymo人工智能生态系统的核心组成部分,巴山夜雨感知规控前沿技术2026-02-092026-02-09287
- 激光雷达“线”越多,自动驾驶能力就越强?在自动驾驶的技术发展过程中,激光雷达一直被认为是核心的感知硬件,其线束数量也被视为衡量感知能力的主要指标。从早期的16线、32线,到如今量产车型上标配的128线、192线,乃至最新发布的512线,行业内似乎陷入了一种“线束”竞赛,似乎线束越多,就代表自动驾驶的能力越强,那事实果真如此吗?激光雷达线束的本质激光雷达的线束也被称为通道数,它指的是激光雷达在垂直视场角(FOV)内分布的激光束数量。对于传巴山夜雨硬件技术前沿技术2026-02-092026-02-09605
- 1/16算力撼动SOTA!MAD以极低成本实现顶尖驾驶世界建模自动驾驶的世界模型,不仅要 “画得像”,更要 “动得对”—— 车辆交互、行人运动、场景演化都得符合物理与社会规则,而多数通用视频生成模型,更擅长外观逼真,却很难稳定地建模多智能体之间的结构化运动关系。为了弥补这一差距,近年的自动驾驶世界模型往往选择“大力出奇迹”:用海量驾驶数据、长时间算力,把通用模型强行拉进驾驶领域。但这种方式成本极高,也很难复用通用模型已有的能力。这篇来自 EPFL (洛桑联邦巴山夜雨感知规控前沿技术2026-02-072026-02-07112
- 激光雷达的算力税:为什么你的几百TOPS算力,还是带不动它?在如今的电动车发布会上,如果不甩出128/256/512线激光雷达这张王牌,似乎都不好意思说自己懂智驾。很多人以为加了激光雷达,车辆就有了上帝视角,计算压力会变小。大错特错。今天我们就从底层数据的角度,扒一扒激光雷达到底占用了多少算力,以及它为何让智驾芯片有苦说不出。算力消耗如果只看 NPU 的账面数字,处理激光雷达的数据似乎并不贵。以主流的 NVIDIA Orin-X 平台为例,运行一个经典的巴山夜雨感知规控前沿技术2026-02-072026-02-07312
- 纯视觉自动驾驶能识别出3D图像吗?相信很多人小时候看动画片的时候,一定看到过这么一个画面,动画片中的主角会在墙壁上画出极其逼真的隧道,从而误导对手撞向墙壁。就在去年,前美国国家航空航天局工程师马克·罗伯就利用类似的手段,在泡沫塑料墙上绘制了一幅三维道路画作,结果成功骗过了一辆处于自动辅助驾驶状态的特斯拉(开启Autopilot功能)。实验中,特斯拉在时速四十英里的情况下,完全没有做出制动动作,直接穿透了这堵假墙,而另一辆配备了激光巴山夜雨感知规控前沿技术2026-02-072026-02-07156
- 【J6】多阶段模型量化&debug简介> 声明:本文主要参考开源资料进行学习整理,如有错漏,欢迎评论交流~.# 1. 问题描述.A同学训完一阶段浮点模型P_model_float,将模型提供给B同学,B同学固定P_model_float权重后(用一阶段浮点输出),分别用不同数据分开去训练二阶段prediction、planning两个分支,最后拼到一起成 float_model_all 提供给C同学用于量化部署。..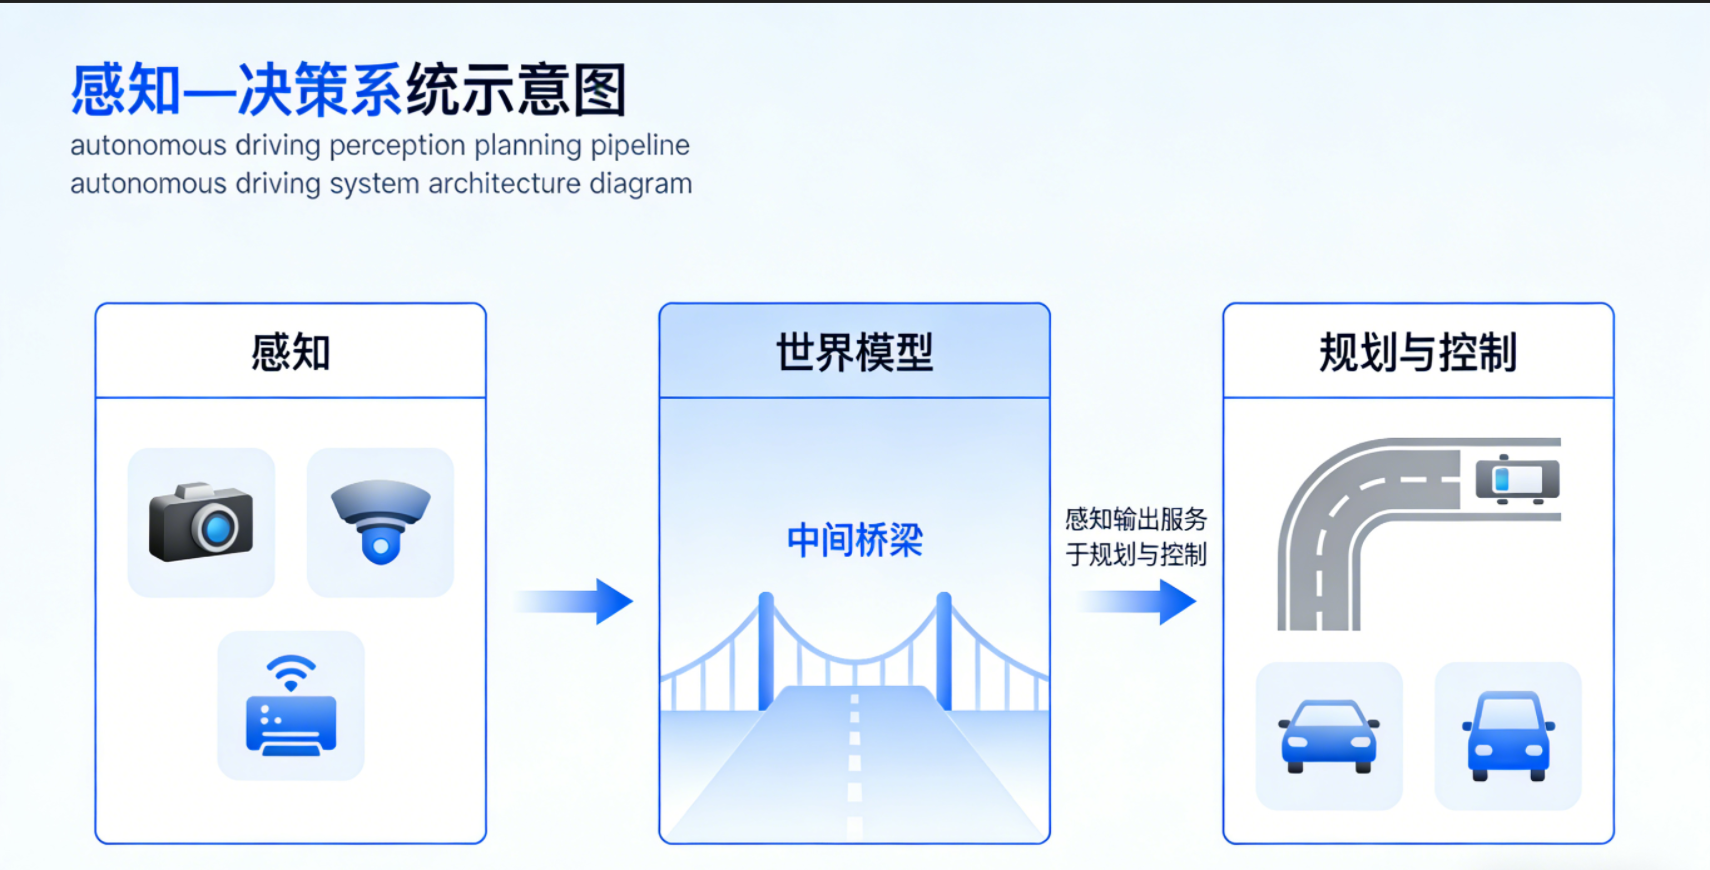.---..## 一、问题的本质:自动驾驶究竟要“理解”什么..智能驾驶中的感感知规控技术深度解析2026-01-292026-01-29439