本文详解 J6P/H 计算平台部署指南,分硬件、软件模块介绍,梳理官方推荐流程与实用工具特性,帮你快速理解并落地部署。

- 自动驾驶与具身智能的感知系统有何差别?.2025年11月5日,小鹏汽车正式发布“IRON”人形机器人,其高度拟人的步态与流畅的运动控制引发了行业广泛关注。作为造车新势力,小鹏此举不仅拓展了其技术边界,更凸显出自动驾驶与具身智能两大领域在技术路径上的深度关联。尽管两者在感知、决策、控制的共性框架上高度相似,但仍存在系统性差异,尤其在感知层面有很大的不同。..图片源自:网络. ..感知的相似点.在深入比较之前,我们应先明确“自动驾驶”与“
 巴山夜雨算法工具链技术深度解析前沿技术2025-11-092025-11-0981
- 一份最新具身智能中的世界模型&安全综述.大家好,我是PaperAgent不是Agent今天分享2最新篇具身智能(Embodied AI)世界模型(World Model)和安全挑战的系统性综述..🌏 为什么你需要关心“世界模型”?.具身 AI (Embodied AI)的核心痛点是“我动之后,世界会变成什么样?”世界模型(World Model)就是智能体的“脑内小宇宙”——它先模拟未来,再决定当下。从 Dreamer 到 Sora巴山夜雨算法工具链技术深度解析前沿技术2025-11-092025-11-09347
- 激光雷达取代不了视觉.小鹏汽车自动驾驶产品高级总监袁婷婷老师,最近在微博发表了2篇涉及激光雷达应用的文章,在业内引起了广泛的讨论,本文也做一些探讨。..2025年5月8日,发表《小鹏的物理世界基座大模型,和行业现有的自动驾驶模型有什么区别?》:..原文:https://weibo.com/ttarticle/p/show?id=2309405164053256339668. .2025年5月16日,发表《关于模型参数巴山夜雨算法工具链技术深度解析前沿技术2025-11-052025-11-0581
- 万集光电:360°和纯固态激光雷达产品介绍.激光雷达是自动驾驶系统的重要感知单元,凭借着精确的距离感知能力和复杂环境光适应能力,在提升自动驾驶系统整体性能、保障驾乘安全方面,发挥着重要的作用。.根据Yole Lidar 2025的报告显示,激光雷达正在从高端车迅速往中低端车型渗透,有些10万级别的车型已经开始搭载激光雷达。..图片来源:Yole.同样,在智能割草机领域,激光雷达也开始逐渐规模化应用,渗透率正在不断提升。HOOKII、觅道、巴山夜雨算法工具链技术深度解析前沿技术2025-11-052025-11-05203
- 理想ICCV'25分享了世界模型:从数据闭环到训练闭环.理想汽在ICCV'25期间也分享了些新东西!目前还没有视频对外。.VLA团队负责人詹锟老师做了一场世界模型的presentation,名为World Model: Evolving from Data Closed-loop to Training Closed-loop。自动驾驶之心第一时间做了解读分享给大家~..首先是介绍下理想VLA司机大模型:..回顾了理想汽车智能驾驶的发展路线,从规则时巴山夜雨算法工具链技术深度解析前沿技术2025-11-012025-11-01379
- 【LLM量化技术介绍-4】LLM-QAT技术介绍.前言.当前,训练后量化(PTQ)技术已在大模型 8bit 量化场景中展现出较好效果,但当量化精度降至 8bit以下时,模型性能会显著下滑。为解决这一问题,研究团队聚焦大模型量化感知训练(QAT),提出了一种无数据(data-free)蒸馏方法—— 该方法依托预训练模型生成数据,既能精准保留原始模型的输出分布,又可脱离原始训练数据实现对任意生成模型的量化。.同时,考虑到大模型部署中 KV 缓存对显
 momo(社区版)算法工具链社区征文技术深度解析前沿技术2025-10-312025-10-31336
- 自动驾驶车路协同技术浅谈.自动驾驶车路协同技术(V2X)是通过车辆与车辆、车辆与道路设施、车辆与云端的实时信息交互,为自动驾驶提供 “超视距感知” 和 “协同决策” 能力,核心是打破单车感知局限,提升行驶安全与交通效率。..核心技术架构(V2X 交互类型).V2X 是 “车对外界一切” 的交互总称,主要包含四大核心场景:..车与车(V2V):车辆之间直接通信,传递车速、位置、刹车意图等信息。比如前车急刹时,可瞬间将信号传
新手村
算法工具链技术深度解析社区征文前沿技术2025-10-312025-10-31278 - 自动驾驶规划决策技术浅谈.自动驾驶规划决策技术是自动驾驶系统的 “大脑”,核心是基于感知信息和环境状态,为车辆规划安全、高效、合规的行驶路径并做出实时驾驶决策。.核心定位与目标.规划决策技术衔接感知系统和执行系统。它接收摄像头、雷达等传感器的环境数据,结合高精度地图、定位信息和车辆状态,输出两类核心指令:路径规划确定车辆 “走哪条路、怎么拐”,决策控制确定车辆 “加速、减速、变道、停车” 等操作,最终实现无人干预的安全驾算法工具链技术深度解析社区征文前沿技术2025-10-312025-10-31370
- linux常见稳定性问题分析方法.1.概述¶.稳定性对项目交付、用户体验有着非常重要的影响,一般定义的稳定性问题是遇到了系统异常重启或者系统卡死等,即无法按照预期为客户继续提供功能和服务。地平线SoC平台提供了多种调试手段,去分析系统遇到的稳定性问题。.首先我们需要了解征程系列的软硬件方案及异常reset路径,通过了解异常路径定位发生异常的节点和步骤,定位到问题方向。.其次,我们需要对发生问题节点提取的调试信息,包括抓取log、算法工具链社区征文征程6杂谈2025-10-312025-10-31190
- J6X gpu标准说明及功能简介--Vulkan&OpenCLVulkan.--.Vulkan是3D图形和计算的开放标准之一,它有3个特点:底层,低开销,跨平台。.Vulkan旨在解决OpenGL的缺点,其“底层”特点意味着允许开发人员获得更多的GPU控制权,.多线程渲染是它的重要特性之一。.... hint::. | Vulkan应用程序可通过两种方式实现与显示的交互:一种是借助WSI Layer实现(当前未集成),另一种是通过自主实现的显示交互逻辑完成。
费小财
算法工具链社区征文征程6技术深度解析官方教程2025-10-312025-10-31169 - J6X gpu标准说明及功能简介--EGL&OpenGL ES¶EGL.---.EGL是Khronos渲染API(如OpenGL ES)与底层本地平台窗口系统之间的接口。.它能够处理图形上下文管理、表面缓冲区绑定和渲染同步,辅助实现高性能、加速的3D渲染。..以下是支持的EGL 1.5拓展功能(拓展详情请查阅 `EGL `_):..• EGL_EXT_client_extensions.• EGL_EXT_create_context_robustness.•算法工具链社区征文征程6技术深度解析官方教程2025-10-312025-10-31178
- DexCanvas:具身数据的规模、真实、力觉真的突破不了三缺一吗?.灵巧抓取为什么这么难?.近两年,具身领域在认知、感知和规划层面取得了显著进展,但让机器人在物理世界中实现精细手部操控、像人类一样执行复杂的灵巧操作,仍是非常大的难题。目前具身领域已经突破了人类语言理解、物体和场景识别、规划具体任务步骤,但在灵活抓握、感知调节力度等方向还存在很多问题。.真实场景中,灵巧抓取会面临精确控制、高维运动规划和实时适应动态环境等挑战,任务复杂性要求强大的机械设计和先进控制巴山夜雨算法工具链技术深度解析前沿技术2025-10-312025-10-3184
- 【前沿】智能驾驶与具身智能简述声明:本文主要参考开源资料进行学习整理,如有错漏,欢迎评论交流~1. 简介1.1 什么是智能驾驶智能驾驶,或常听到的自动驾驶、无人驾驶、辅助驾驶,是指车辆借助传感器(如摄像头、雷达、激光雷达、超声波传感器等)控制器、执行器等硬件设备,结合人工智能、计算机视觉、自动控制等软件技术,在没有或极少人工干预的情况下使车辆完成从感知环境、理解交通场景、规划路径、执行控制这一完整驾驶任务。基于不同自动化程度的
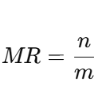 no_name算法工具链技术深度解析社区征文前沿技术2025-10-312025-10-31272
- BEVFormer量化模型输入准备完整指南前言.在准备BEVFormer模型推理时,相信很多开发者都遇到过这样的困惑:模型输入除了常见的imgs和reference_point之外,还需要额外的五个神秘输入。这些输入到底是什么?应该如何准备?本文将详细解答这些问题。.一、问题背景.1.1BEVFormer模型的输入结构.BEVFormer量化模型在推理时需要以下输入:.基础输入:...imgs: 多视角相机图像.reference_poi
 Vincent算法工具链技术深度解析征程6官方教程2025-10-312025-10-31390
- J6B vio scenario sample..1. 功能概述¶.本文的sample实现单路、多路VIO通路接入和处理,以下介绍1V、2V、6V接入的场景。..1.1. 软件架构说明¶.调用VIO API来实现整个数据通路,实现多路camera接入。同时能够dump每一路数据的图像。 软件控制图如下:...1.2. 硬件数据流说明¶.每个场景的图中已经标明硬件连接关系。..备注.运行sample示例需要硬件外设满足场景图中的硬件连接关系,如感知规控技术深度解析社区征文征程62025-10-302025-10-30441
- J6P codec decoder sample.1. 功能概述¶..解码h264/h265视频或jpg图片,生成yuv图像。..1.1. 软件架构¶.采用MediaCodec的poll模式来解耦输入和输出,可使解码帧率性能达到最优。 在主线程中灌码流数据:取出一个空的input buffer,配置码流数据的地址信息(如phys addr),再queue input buffer并通知解码器处理该帧数据; 另一个线程取输出YUV图像:通过sel感知规控社区征文征程6技术深度解析2025-10-302025-10-30170
- 读懂深度学习中的 Normalization :从 BatchNorm 到 InstanceNorm> 💬 最近在处理算法工具链相关问题时,我遇到了一个关于 **InstanceBatchNorm 支持** 的兼容性问题。 .> 借这个机会,我也系统学习并梳理了各类 **Normalization 算法** 的原理、差异,以及在不同芯片(特别是地平线 BPU)上的支持情况。 .> 本文算是一次总结与分享,也希望能为正在做模型部署、调优或量化的同学提供一个完整参考。 ...## 一、引论
 HuangHui算法工具链技术深度解析杂谈2025-10-302025-10-30223
- 【地平线J6工具链进阶教程】多任务 不同帧率 部署方案介绍1.需求场景在智能驾驶等复杂业务场景中,模型往往具备多任务分支结构,例如在同一个网络中同时包含BEV动态任务(如目标检测、跟踪、运动预测)与BEV静态任务(如地图构建、车道线提取、可行驶区域预测),这些任务对推理频率(Frames Per Second, FPS)的要求通常并不相同。也就是有不同任务分支 推理不同帧率的需求,例如BEV 动态任务 20帧,静态任务 10帧这种情况,BEV模型结构简单
 芯链情报局算法工具链社区征文官方教程征程62025-10-302025-10-30463
- 【地平线J6工具链进阶教程】PTQ深度使用指南-v2.0文档版本修订内容修订时间v2.0使用流程、精度起始推荐配置修改订正2026/06/20v1.0初始版本2025/10/30这份指南聚焦开发者使用 PTQ 时的实际需求,从 “解决什么问题”“怎么用 PTQ 解决” 的角度,提供实战步骤与技巧,手册(训练后量化PTQ)中已有的通用内容将直接引用在线链接,避免重复。一、PTQ推荐使用流程模型检查解决的核心问题对于一个新的 ONNX 模型,首先需要快速确芯链情报局算法工具链社区征文官方教程征程62025-10-302025-10-30806
- 一文了解OBD诊断与UDS诊断服务....01..... 引 言.... .....在汽车电子迅猛发展的当下,车载诊断系统已成为车辆不可或缺的一部分。它犹如车辆的"健康管家",实时监测着各系统的运行状态,一旦发现异常,便及时发出警示,为车辆的维护保养、故障排查提供关键依据。OBD(On-Board Diagnostic,车载诊断系统)与UDS(Unified Diagnostic Services,统一诊断服务)是当前车载诊断领域巴山夜雨算法工具链技术深度解析前沿技术2025-10-302025-10-30142